ПНИПУ в г. Чайковский; Лабораторная работа №4. Устойчивость линейных замкнутых систем
Описание
Укажите вариант. Могу выполнить любой вариант.
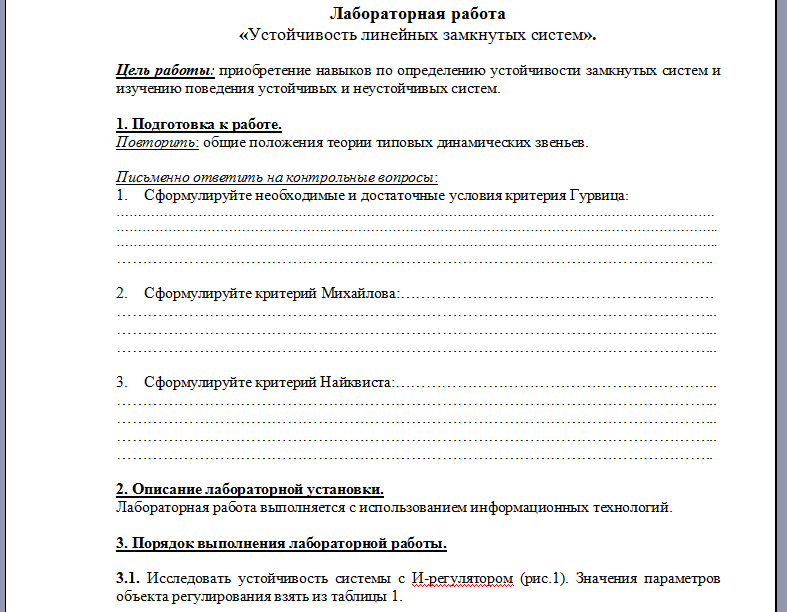
Лабораторная работа №4. Устойчивость линейных замкнутых систем
3. Порядок выполнения лабораторной работы.
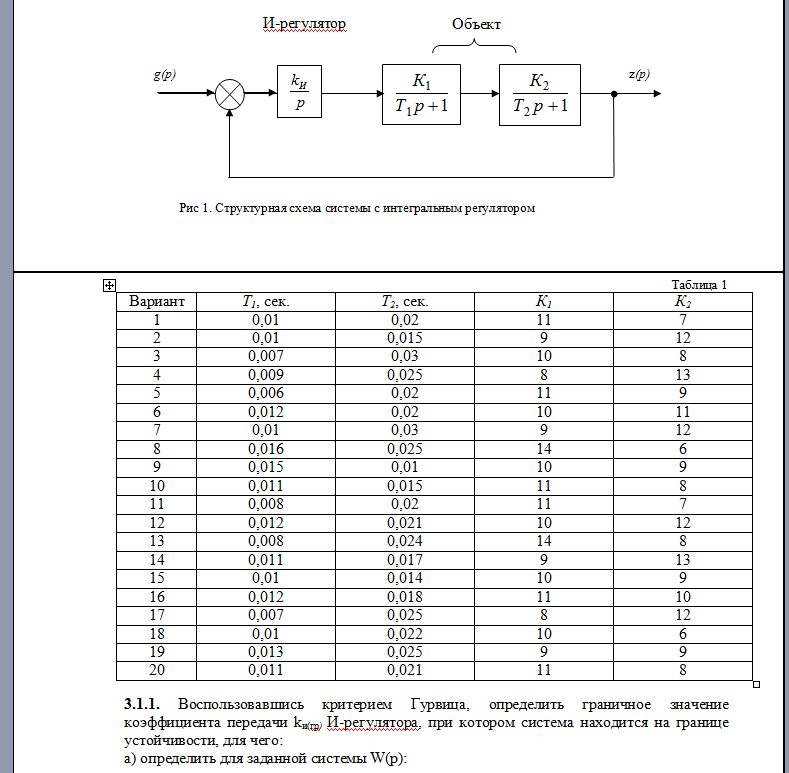
3.1. Исследовать устойчивость системы с И-регулятором (рис.1). Значения параметров объекта регулирования взять из таблицы 1.
3.1.1. Воспользовавшись критерием Гурвица, определить граничное значение коэффициента передачи kи(гр) И-регулятора, при котором система находится на границе устойчивости, для чего:
а) определить для заданной системы W(p):
W(p) =
б) в полученном характеристическом уравнении определить коэффициенты а0, а1, а2 и т.д.:
а0=
в) составить определитель по критерию Гурвица и приравнять его к 0 (что и будет соответствовать граничному условию);
г) из полученного соотношения определить граничное значение коэффициента передачи kи(гр).
kи(гр) (расчетное)=
3.1.2. Исследовать в программе МВТУ устойчивость системы, структурная схема которой представлена на рис.1, при трех значениях коэффициента передачи интегратора: kи=kи(гр); kи=2kи(гр); kи=kи(гр)/2. Управляющее воздействие принять равным g(t)=0,1. Схему и три графика переходных процессов в системе с И-регулятором привести в лабораторной работе.
kи(гр) (опытное)=
3.1.3. По результатам расчета построить в программе MathCad три годографа Михайлова:
- для устойчивой системы:
- для системы, находящейся на границе устойчивости (при kи=kи(гр)):
- для неустойчивой системы:
3.1.4. По результатам расчета построить в программе MathCad логарифмическую амплитудно-частотную характеристику (ЛАЧХ) и логарифмическую фазо-частотную характеристику (ЛФЧХ) разомкнутой системы с И-регулятором, при kи, соответствующем устойчивой системе.
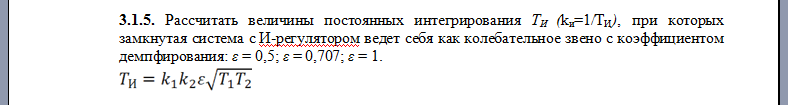
3.1.5. Рассчитать величины постоянных интегрирования ТИ (kи=1/ТИ), при которых замкнутая система с И-регулятором ведет себя как колебательное звено с коэффициентом демпфирования: ε = 0,5; ε = 0,707; ε = 1.
3.2.3. Для найденных значений Ти получить переходные функции системы и построить в программе МВТУ графики переходных процессов.
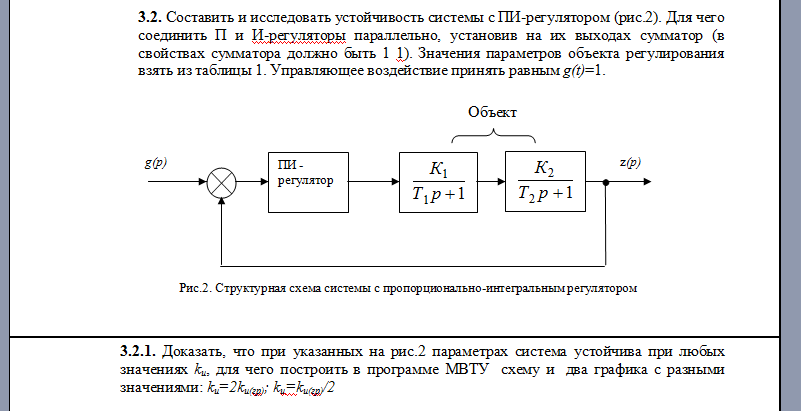
3.2. Составить и исследовать устойчивость системы с ПИ-регулятором (рис.2). Для чего соединить П и И-регуляторы параллельно, установив на их выходах сумматор (в свойствах сумматора должно быть 1 1). Значения параметров объекта регулирования взять из таблицы 1. Управляющее воздействие принять равным g(t)=1.
3.2.1. Доказать, что при указанных на рис.2 параметрах система устойчива при любых значениях kи, для чего построить в программе МВТУ схему и два графика с разными значениями: kи=2kи(гр); kи=kи(гр)/2

 Показать/скрыть дополнительное описание
ПНИПУ в г. Чайковский; Лабораторная работа №4. Устойчивость линейных замкнутых систем Цель работы: приобретение навыков по определению устойчивости замкнутых систем и изучению поведения устойчивых и неустойчивых систем. 1. Подготовка к работе. Повторить: общие положения теории типовых динамических звеньев. Письменно ответить на контрольные вопросы: 1.Сформулируйте необходимые и достаточные условия критерия Гурвица: ………………………………………………………………………………………………………………………….………………………………………………………………………………………………………………………….. ………………………………………………………………………………………………………………………….. …………………………………………………………………………………………………….. 2.Сформулируйте критерий Михайлова:…………………………………………………….
……………………………………………………………………………………………………... ……………………………………………………………………………………………………... ……………………………………………………………………………………………………... 3.Сформулируйте критерий Найквиста:……………………………………………………... ……………………………………………………………………………………………………... ……………………………………………………………………………………………………... ……………………………………………………………………………………………………... …………………………………………………………………………………………………….. 2. Описание лабораторной установки. Лабораторная работа выполняется с использованием информационных технологий. 3. Порядок выполнения лабораторной работы. 3.1. Исследовать устойчивость системы с И-регулятором (рис.1). Значения параметров объекта регулирования взять из таблицы 1. 3.1.1. Воспользовавшись критерием Гурвица, определить граничное значение коэффициента передачи kи(гр) И-регулятора, при котором система находится на границе устойчивости, для чего: а) определить для заданной системы W(p): W(p) = б) в полученном характеристическом уравнении определить коэффициенты а0, а1, а2 и т.д.: а0= в) составить определитель по критерию Гурвица и приравнять его к 0 (что и будет соответствовать граничному условию); г) из полученного соотношения определить граничное значение коэффициента передачи kи(гр).
kи(гр) (расчетное)= 3.1.2. Исследовать в программе МВТУ устойчивость системы, структурная схема которой представлена на рис.1, при трех значениях коэффициента передачи интегратора: kи=kи(гр); kи=2kи(гр); kи=kи(гр)/2. Управляющее воздействие принять равным g(t)=0,1. Схему и три графика переходных процессов в системе с И-регулятором привести в лабораторной работе. kи(гр) (опытное)= 3.1.3. По результатам расчета построить в программе MathCad три годографа Михайлова: - для устойчивой системы: - для системы, находящейся на границе устойчивости (при kи=kи(гр)): - для неустойчивой системы: 3.1.4. По результатам расчета построить в программе MathCad логарифмическую амплитудно-частотную характеристику (ЛАЧХ) и логарифмическую фазо-частотную характеристику (ЛФЧХ) разомкнутой системы с И-регулятором, при kи, соответствующем устойчивой системе.
3.1.5. Рассчитать величины постоянных интегрирования ТИ (kи=1/ТИ), при которых замкнутая система с И-регулятором ведет себя как колебательное звено с коэффициентом демпфирования: ε = 0,5; ε = 0,707; ε = 1. 3.2.3. Для найденных значений Ти получить переходные функции системы и построить в программе МВТУ графики переходных процессов. 3.2. Составить и исследовать устойчивость системы с ПИ-регулятором (рис.2). Для чего соединить П и И-регуляторы параллельно, установив на их выходах сумматор (в свойствах сумматора должно быть 1 1). Значения параметров объекта регулирования взять из таблицы 1. Управляющее воздействие принять равным g(t)=1. 3.2.1. Доказать, что при указанных на рис.2 параметрах система устойчива при любых значениях kи, для чего построить в программе МВТУ схему и два графика с разными значениями: kи=2kи(гр); kи=kи(гр)/2 .
Файлы условия, демо
Характеристики лабораторной работы
 ПНИПУ

 Gabriel