ИвГПУ Ивановский Политех, Теория дискретных систем автоматического управления, Вариант 4
Описание
Вариант 4
Теория дискретных систем автоматического управления
 Показать/скрыть дополнительное описание
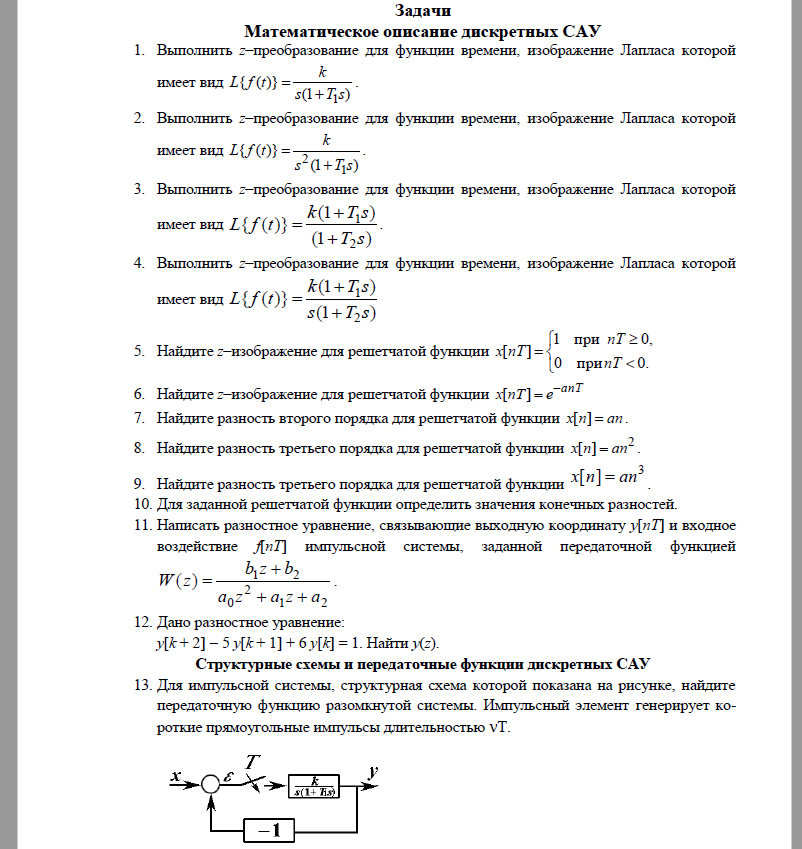
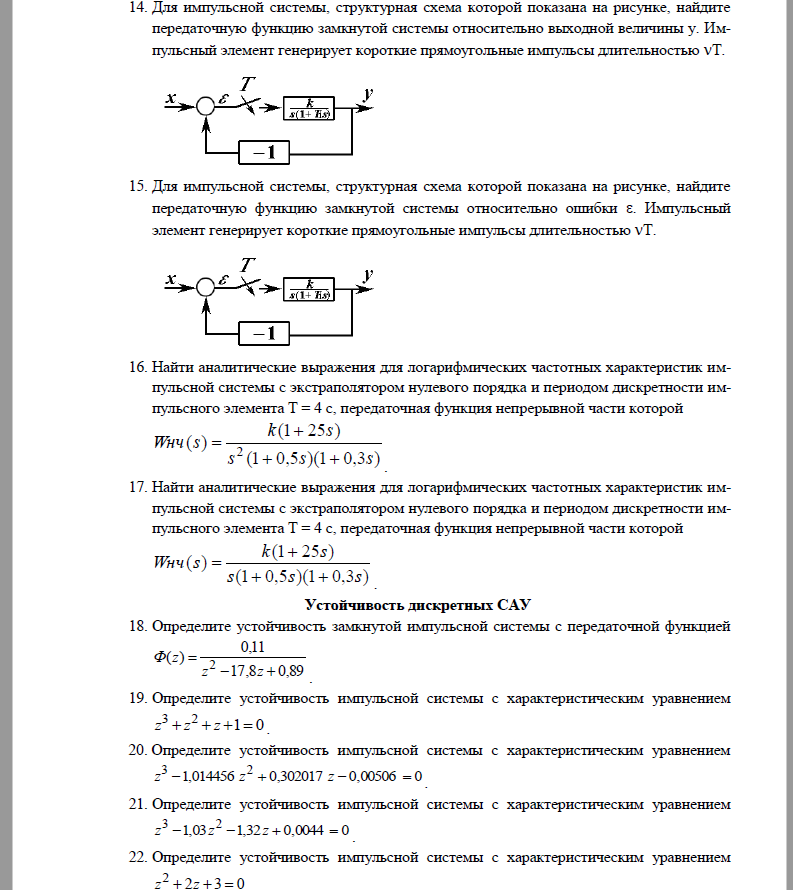
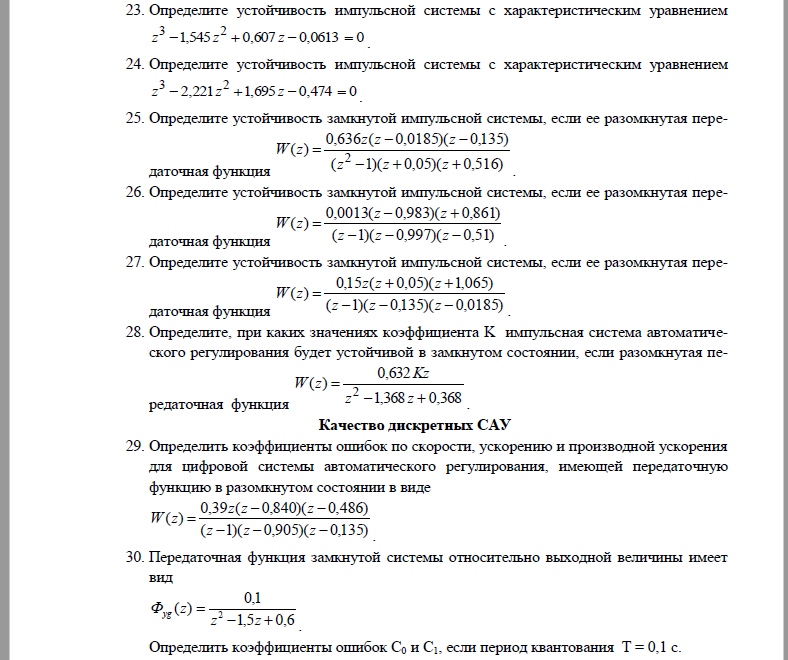
ИвГПУ Ивановский Политех; Теория дискретных систем автоматического управления Выполнить z–преобразование для функции времени, изображение Лапласа которой имеет вид; Найдите z–изображение для решетчатой функции; Найдите разность третьего порядка для решетчатой функции; Для заданной решетчатой функции определить значения конечных разностей.; Написать разностное уравнение, связывающие выходную координату у[nT] и входное воздействие f[nT] импульсной системы, заданной передаточной функцией; Для импульсной системы, структурная схема которой показана на рисунке, найдите передаточную функцию разомкнутой системы. Импульсный элемент генерирует короткие прямоугольные импульсы длительностью .; замкнутой системы относительно ошибки ; Найти аналитические выражения для логарифмических частотных характеристик импульсной системы с экстраполятором нулевого порядка и периодом дискретности импульсного элемента T = 4 с, передаточная функция непрерывной части которой; Определите устойчивость замкнутой импульсной системы с передаточной функцией; Определите устойчивость замкнутой импульсной системы, если ее разомкнутая передаточная функция; Определить коэффициенты ошибок по скорости, ускорению и производной ускорения для цифровой системы автоматического регулирования, имеющей передаточную функцию в разомкнутом состоянии в виде;.
Файлы условия, демо
Характеристики домашнего задания
 ИвГПУ
Список файлов

 Gabriel