УрФУ им. Ельцина, Курсовая работа. Разработка и моделирование систем автоматического управления
Описание
Укажите вариант. Могу выполнить любой вариант.
Демонстрационный лист в КОМПАС-3D.
Разработка и моделирование систем автоматического управления
Дана система уравнений, описывающих объект управления (в каждом варианте своя).
В курсовой работе должна быть разработана многоконтурная система подчинённого регулирования с непрерывной и дискретной управляющей частью.
К системе предъявляются требования, зависящие от номера варианта.
Выполнение заданных требований должно быть подтверждено моделированием в MATLAB-Simulink.
Подготовка модели объекта управления
Дана система уравнений, описывающих объект управления.Переменные величины объекта:
u – управляющее воздействие,
z – главная регулируемая величина,
v, x, y – внутренние переменные объекта управления.
Переменные u и v связаны соотношением: v=Nu, где N – номер варианта.
Переменные x, y, z и их производные по времени доступны для прямого изменения. Переменная v недоступна для измерения.
Все переменные в уравнениях являются функциями времени. Звёздочка * обозначает производную по времени.
Объект управления должен быть представлен в виде структурной схемы из звеньев с некоторыми передаточными функциями. Все звенья модели объекта управления должны быть реальными. В явном виде на схеме должны присутствовать переменные: u (на входе), x, y, z (на выходе).
 Показать/скрыть дополнительное описание
УрФУ им. Ельцина, Курсовая работа. Разработка и моделирование систем автоматического управления Дана система уравнении , описывающих объект управления (в каждом варианте своя). В курсовои работе должна быть разработана многоконтурная система подчинённого регулирования с непрерывнои и дискретнои управляющеи частью. К системе предъявляются требования, зависящие от номера варианта. Выполнение заданных требовании должно быть подтверждено моделированием в MATLAB-Simulink. Подготовка модели объекта управления Дана система уравнении , описывающих объект управления. Переменные величины объекта: u – управляющее воздеи ствие, z – главная регулируемая величина, v, x, y – внутренние переменные объекта управления.
Переменные u и v связаны соотношением: v=Nu, где N – номер варианта. Переменные x, y, z и их производные по времени доступны для прямого изменения. Переменная v недоступна для измерения. Все переменные в уравнениях являются функциями времени. Звёздочка * обозначает производную по времени. Дана система уравнении , описывающих объект управления (в каждом варианте своя). В курсовои работе должна быть разработана многоконтурная система подчинённого регулирования с непрерывнои и дискретнои управляющеи частью. К системе предъявляются требования, зависящие от номера варианта. Выполнение заданных требовании должно быть подтверждено моделированием в MATLAB-Simulink.
Подготовка модели объекта управления Дана система уравнении , описывающих объект управления. Переменные величины объекта: u – управляющее воздеи ствие, z – главная регулируемая величина, v, x, y – внутренние переменные объекта управления. Переменные u и v связаны соотношением: v=Nu, где N – номер варианта. Переменные x, y, z и их производные по времени доступны для прямого изменения. Переменная v недоступна для измерения. Все переменные в уравнениях являются функциями времени. Звёздочка * обозначает производную по времени. Объект управления должен быть представлен в виде структурной схемы из звеньев с некоторыми передаточными функциями. Все звенья модели объекта управления должны быть реальными.
В явном виде на схеме должны присутствовать переменные: u (на входе), x, y, z (на выходе). Непрерывная многоконтурная система Требования к системе: Система должна состоять из трёх контуров регулирования (величин x, y, z) с главным контуром регулирования величины z. При необходимости может вводиться дополнительное воздействие для компенсации внутренней обратной связи объекта управления. Наличие внутренней обратной связи в объекте может быть учтено в регуляторе, и в этом случае дополнительное воздействие не требуется. Каким способом учесть наличие внутренней обратной связи объекта, остаётся на усмотрение студента. Все регуляторы системы и дополнительные корректирующие устройства должны быть физически реализуемыми.
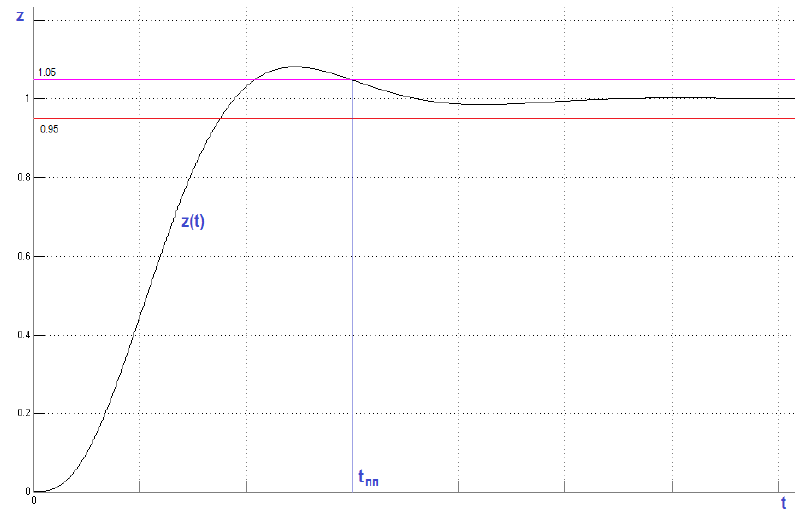
Система должна иметь 1-ый порядок астатизма. Полюсы системы должны иметь распределение по Баттерворту. Соответствующая такому распределению полюсов переходная функция имеет слабую колебательность и перерегулирование около 8% (для системы третьего порядка). Время переходного процесса принять в зависимости от номера варианта N. Для вариантов 1–20: tпп = 5,2 - 0,25·N Для вариантов 21–40: tпп = 5,4 - 0,25·(N-20) Для вариантов 41 и более: tпп = 0,2·(N–40) В управляющей части непрерывной системы разрешается использовать три типа звеньев: · Пропорциональный усилитель (Kп) · Интегратор (Kи/p) · Реальный дифференциатор [ Kдp/(Tдp+1) ] Если получается более сложная передаточная функция какого-то звена управляющей части, её следует разложить на несколько звеньев указанного выше типа, соединённых определённым образом.
Моделирование непрерывной системы Собрать в окне Simulink схему модели многоконтурной непрерывной системы, используя блоки сумматоров (Sum), непрерывных передаточных функций (Transfer Fcn) и усилителей (Gain). Блок готового ПИД-регулятора использовать не разрешается. Задание на вход системы подать от источника единичного ступенчатого воздействия (Step), задать скачок от 0 до 1 в момент времени 0. Выходную величину системы z подключить к регистратору процессов Scope. В регистраторе процессов в окне параметров (Scope Parameters) на вкладке History сбросить флажок Limit Data Points. Параметр Sample Time у блоков не изменять, он остаётся равным минус единице (у блока Step равным 0).
Параметры моделирования (задаются в окне параметров модели: Главное меню -> Simulation -> Model Configuration Parameters на вкладке Solver). Время начала моделирования Start Time – всегда равно нулю. Время окончания моделирования Stop Time установить в два раза больше ожидаемого времени переходного процесса. Выбрать тип решателя с фиксированным шагом Solver Options -> Type -> Fixed Step. Фиксированный шаг расчёта Fixed Step Size установить 0.0001 (одна десятитысячная), метод решения Solver выбрать ode4 (Runge-Kutta). Остальные параметры модели не менять. В результате моделирования получить процесс главной регулируемой величины z(t) и проверить, что: 1) Порядок астатизма системы равен 1 (статическая ошибка равна нулю); 2) Вид переходного процесса соответствует распределению полюсов по Баттерворту; 3) Время переходного процесса равно заданному (допускается погрешность времени переходного процесса не более 2%).
Результаты моделирования следует представить в пояснительной записке и сделать вывод о соответствии непрерывной многоконтурной системы заданным требованиям. Дискретная многоконтурная система Дискретная система предполагает реализацию управляющей части на программируемом контроллере. Один цикл программы контроллера длится в течении времени T, что является периодом дискретности системы по времени. Дискретность цифровых значений сигналов по уровню учитывать не будем. Объект управления остаётся непрерывным. Все требования остаются такими же, как для непрерывной системы. Дискретная многоконтурная система строится на основе полученной ранее непрерывной многоконтурной системы.
Для всех звеньев управляющей части необходимо выполнить переход от непрерывной передаточной функции W(p) к дискретной передаточной функции W(z). Период дискретности сначала неизвестен (он будет подобран при моделировании). Теоретические основы описания дискретных систем изложены в параграфе 5_2 и параграфе 5_3 конспекта лекций по основам ТАУ. Собрать модель дискретной системы в одном окне с моделью непрерывной системы (параметры моделирования не менять). Объекты управления в этих двух системах должны быть одинаковы. Всю дискретную управляющую часть системы сгруппировать в подсистему. Входными сигналами в дискретную управляющую часть системы являются: · Сигнал задания главной регулируемой величины (от источника Step).
· Сигнал x от объекта управления · Сигнал y от объекта управления · Сигнал z от объекта управления Все эти четыре сигнала поступают в дискретную часть через блоки квантователей Zero-Order Hold. Параметр Sample Time квантователей задать в виде переменной T (это период дискретности, значение которого будет вводиться в командном окне MATLAB перед расчётом модели). Внутри самой дискретной части не нужно задавать блокам параметр Sample Time (оставить его равным минус единице). Между выходом дискретной управляющей части и входом объекта управления установить блок Rate Transition с параметром Output Port Sample Time равным минус единице. Флажки в окне параметров блока Rate Transition нужно сбросить.
Выходную величину z из непрерывной системы и ту же величину z из дискретной системы связать через мультиплексор (Mux) с двумя входами и полученный векторный сигнал подключить к регистратору процессов Scope. Эти два процесса будут выводиться на одном экране. После всех приготовлений модель готова к запуску. Перед запуском задать начальное значение периода дискретности T равным 0.001 (одна тысячная). Процесс z(t) дискретной системы должен получиться очень близким (практически совпадающим) с процессом z(t) непрерывной системы. Если получились разные процессы, то это говорит о том, что при расчёте дискретной управляющей части были ошибки. Если процесс z(t) дискретной системы получился правильным, необходимо подобрать максимально-возможное значение периода дискретности.
Увеличиваем T и повторяем расчёт. С ростом T процесс дискретной системы будет всё сильнее отличаться от процесса непрерывной системы. При некотором значении T требования к системе больше не будут выполняться. Необходимо окончательно принять значение T, при котором требования ещё выполняются. На основе дискретных передаточных функций управляющей части системы составить программу одного цикла контроллера (не на конкретном языке программирования, а с помощью обычных математических формул). Входными данными должны быть величины на текущем такте (t=nT) z*(nT) - главное задание для величины z, x(nT), y(nT), z(nT) - значения регулируемых величин получаемые от датчиков.
Выходной величиной является u(nT) - управляющее воздействие..
Файлы условия, демо
Характеристики курсовой работы
 УрФУ им. Ельцина

 Gabriel