НГТУ, НЭТИ; Расчётно-графическая работа.Теория специальных систем управления. Избранные разделы теории автоматического управления, Вариант 19
Описание
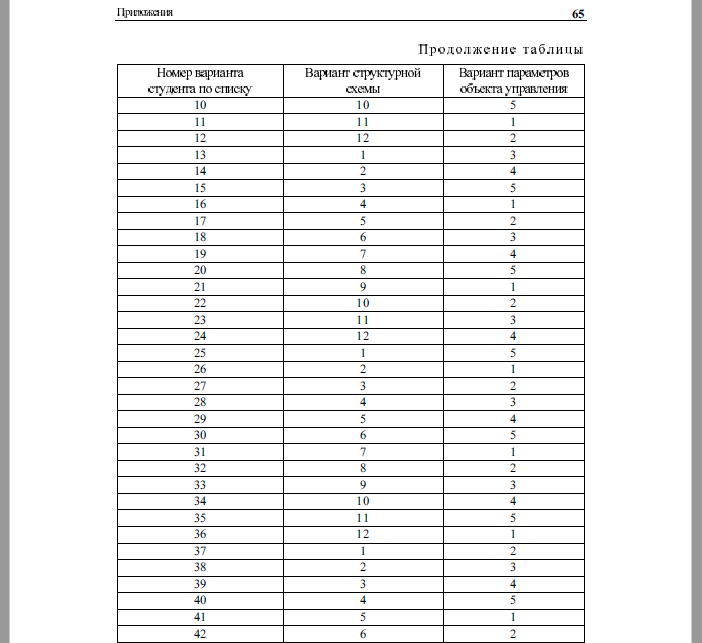
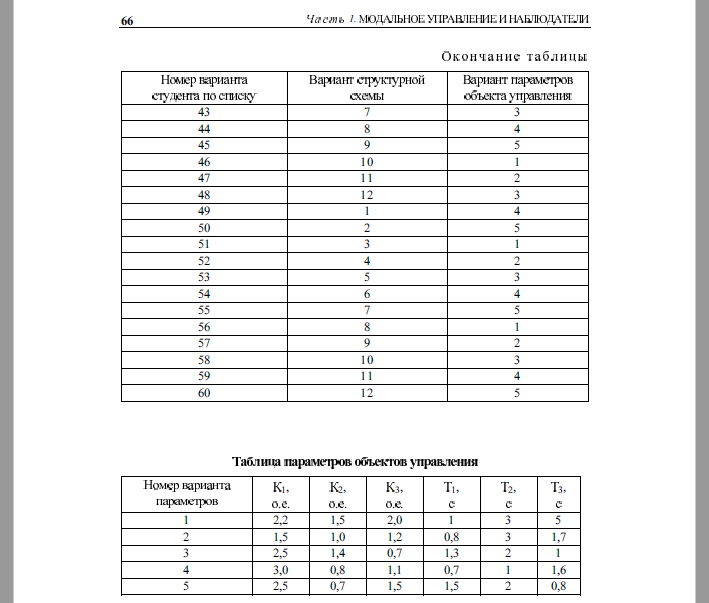
Вариант 19.
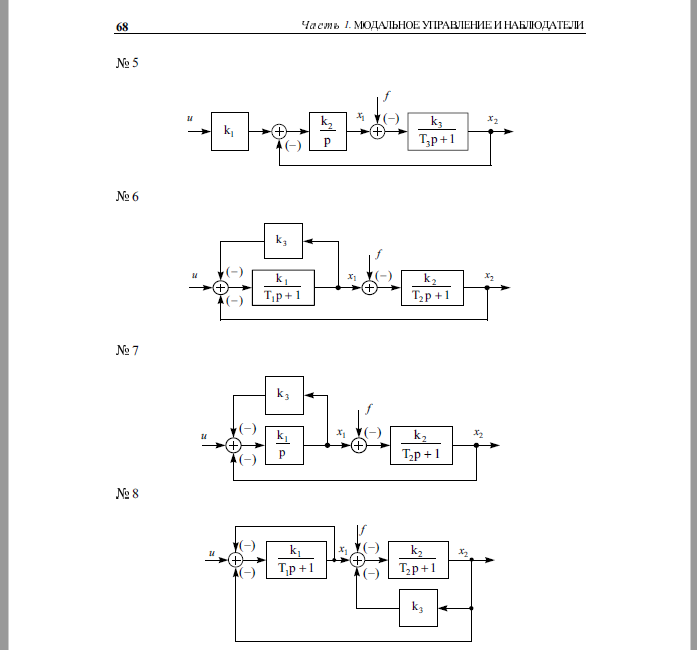
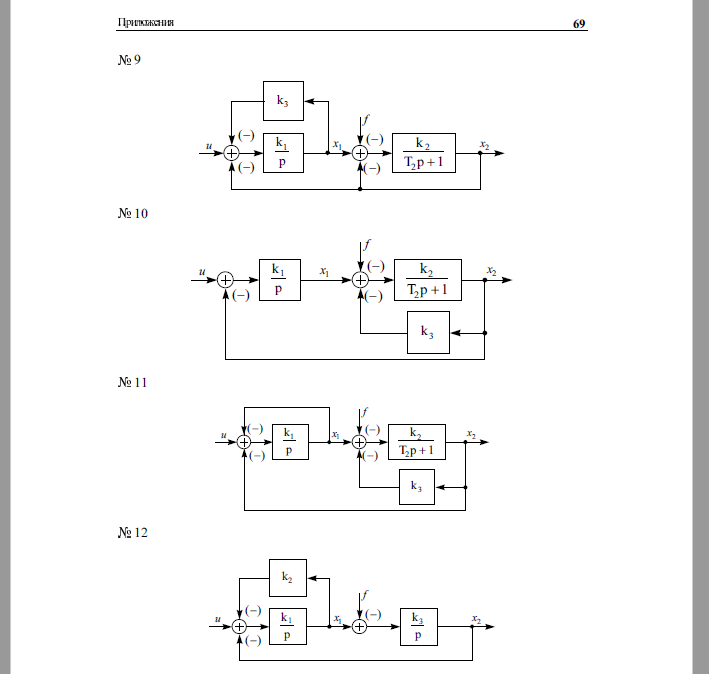
Расчётно-графическая работа. Задание на страницах 62-69.
Расчётно-графическая работа.Теория специальных систем управления. Избранные разделы теории автоматического управления.
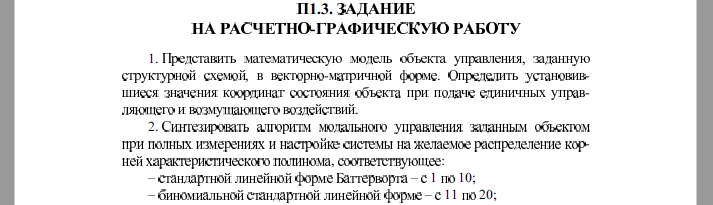
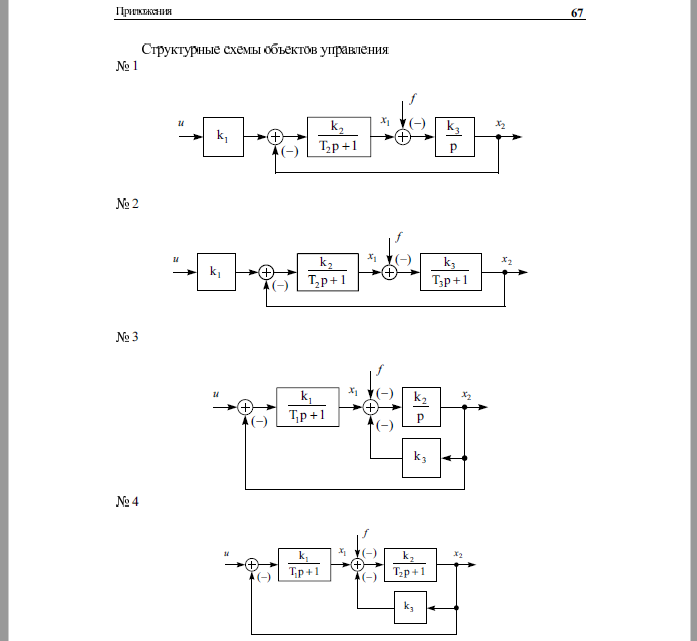
1. Представить математическую модель объекта управления, заданную структурной схемой (рисунок 1), в векторно-матричной форме. Определить установившиеся значения координат состояния объекта при подаче единичных управляющего и возмущающего воздействий.
2. Синтезировать алгоритм модального управления заданным объектом при полных измерениях и настройке системы на желаемое распределение корней характеристического полинома, соответствующее:
- стандартной линейной форме Баттерворта – с 1 по 10;
- биномиальной стандартной линейной форме – с 11 по 20;
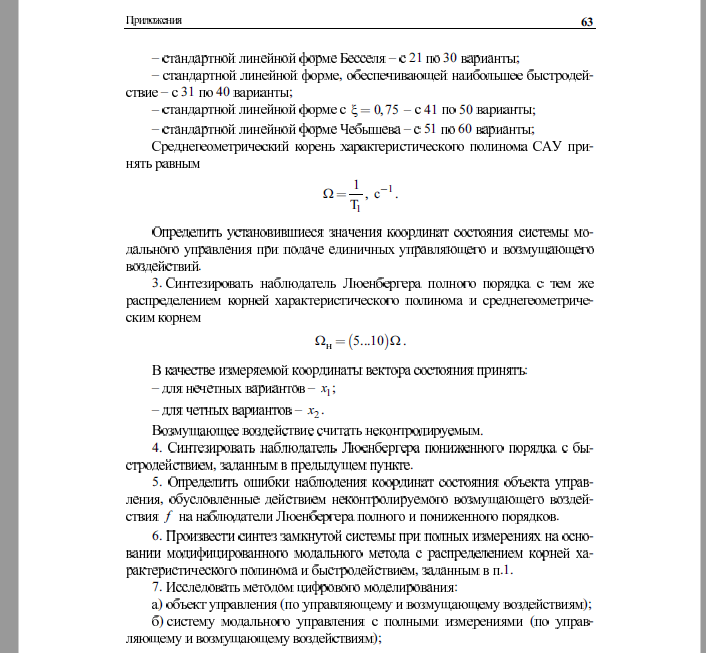
- стандартной линейной форме Бесселя – с 21 по 30 варианты;
- стандартной линейной форме, обеспечивающей наибольшее быстродействие – с 31 по 40 варианты;
- стандартной линейной форме ξ = 0,75 – с 41 по 50 варианты;
- стандартной линейной форме Чебышева – с 51 по 60 варианты.
Среднегеометрический корень характеристического полинома САУ принять равным.
Определить установившиеся значения координат состояния системы модального управления при подаче единичных, управляющего и возмущающего воздействий.
3. Синтезировать наблюдатель Люенбергера полного порядка с тем же распределением корней характеристического полинома и среднегеометрическим корнем:
В качестве измеряемой координаты вектора состояния принять:
- для нечетных вариантов – x1;
- для четных вариантов – x2.
Возмущающее воздействие считать неконтролируемым.
4. Синтезировать наблюдатель Люенбергера пониженного порядка с быстродействием, заданным в предыдущем пункте.
5. Определить ошибки наблюдения координат состояния объекта управления, обусловленные действием неконтролируемого возмущающего воздействия f на наблюдатели Люенбергера полного и пониженного порядков
6. Произвести синтез замкнутой системы при полных измерениях на основании модифицированного модального метода с распределением корней характеристического полинома и быстродействием, заданным в п. 1.
7. Исследовать методом цифрового моделирования:
а) объект управления (по управляющему и возмущающему воздействиям);
б) систему модального управления с полными измерениями (по управляющему и возмущающему воздействиям);
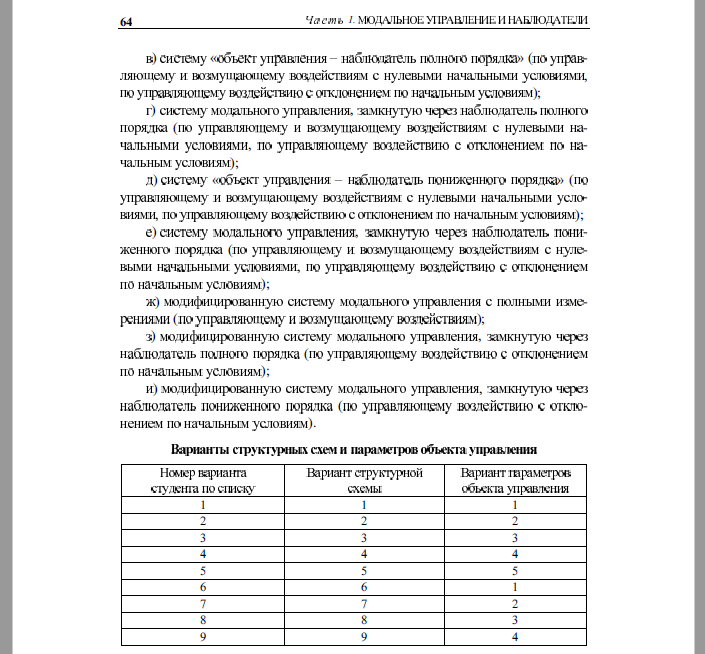
в) систему «объект управления – наблюдатель полного порядка» (по управляющему и возмущающему воздействиям с нулевыми начальными условиями, по управляющему воздействию с отклонением по начальным условиям);
г) систему модального управления, замкнутую через наблюдатель полного порядка (по управляющему и возмущающему воздействиям с нулевыми начальными условиями, по управляющему воздействию с отклонением по начальным условиям);
д) систему «объект упрааления – наблюдатель пониженного порядка» (по управляющему и возмущающему воздействиям с нулевыми начальными условиями, по управляющему воздействию е отклонением по начальным условиям);
е) систему модального упрааления, замкнутую через наблюдатель пониженного порядка (по управляющему и возмущающему воздействиям с нулевыми начальными условиями, по управляющему воздействию с отклонением по начальным условиям);
ж) модифицированную систему модального упрааления с полными измерениями (по управляющему и возмущающему воздействиям);
з) модифицированную систему модального управления, замкнутую через наблюдатель полного порядка (по управляющему воздействию с отклонением по начальным условиям);
и) модифицированную систему модального управления, замкнутую через наблюдатель пониженного порядка (по управляющему воздействию с отклонением по начальным условиям).
 Показать/скрыть дополнительное описание
НГТУ, НЭТИ; Расчётно-графическая работа.Теория специальных систем управления. Избранные разделы теории автоматического управления; 1. Представить математическую модель объекта управления, заданную структурной схемой (рисунок 1), в векторно-матричной форме. Определить установившиеся значения координат состояния объекта при подаче единичных управляющего и возмущающего воздействий. 2. Синтезировать алгоритм модального управления заданным объектом при полных измерениях и настройке системы на желаемое распределение корней характеристического полинома, соответствующее: -стандартной линейной форме Баттерворта – с 1 по 10; -биномиальной стандартной линейной форме – с 11 по 20; -стандартной линейной форме Бесселя – с 21 по 30 варианты; -стандартной линейной форме, обеспечивающей наибольшее быстродействие – с 31 по 40 варианты; -стандартной линейной форме ξ = 0,75 – с 41 по 50 варианты; -стандартной линейной форме Чебышева – с 51 по 60 варианты.
Среднегеометрический корень характеристического полинома САУ принять равным. Определить установившиеся значения координат состояния системы модального управления при подаче единичных, управляющего и возмущающего воздействий. 3. Синтезировать наблюдатель Люенбергера полного порядка с тем же распределением корней характеристического полинома и среднегеометрическим корнем: . В качестве измеряемой координаты вектора состояния принять: -для нечетных вариантов – x1; -для четных вариантов – x2. Возмущающее воздействие считать неконтролируемым. 4. Синтезировать наблюдатель Люенбергера пониженного порядка с быстродействием, заданным в предыдущем пункте. 5. Определить ошибки наблюдения координат состояния объекта управления, обусловленные действием неконтролируемого возмущающего воздействия f на наблюдатели Люенбергера полного и пониженного порядков 6.
Произвести синтез замкнутой системы при полных измерениях на основании модифицированного модального метода с распределением корней характеристического полинома и быстродействием, заданным в п. 1. 7. Исследовать методом цифрового моделирования: а) объект управления (по управляющему и возмущающему воздействиям); б) систему модального управления с полными измерениями (по управляющему и возмущающему воздействиям); в) систему «объект управления – наблюдатель полного порядка» (по управляющему и возмущающему воздействиям с нулевыми начальными условиями, по управляющему воздействию с отклонением по начальным условиям); г) систему модального управления, замкнутую через наблюдатель полного порядка (по управляющему и возмущающему воздействиям с нулевыми начальными условиями, по управляющему воздействию с отклонением по начальным условиям); д) систему «объект упрааления – наблюдатель пониженного порядка» (по управляющему и возмущающему воздействиям с нулевыми начальными условиями, по управляющему воздействию е отклонением по начальным условиям); е) систему модального упрааления, замкнутую через наблюдатель пониженного порядка (по управляющему и возмущающему воздействиям с нулевыми начальными условиями, по управляющему воздействию с отклонением по начальным условиям); ж) модифицированную систему модального упрааления с полными измерениями (по управляющему и возмущающему воздействиям); з) модифицированную систему модального управления, замкнутую через наблюдатель полного порядка (по управляющему воздействию с отклонением по начальным условиям); и) модифицированную систему модального управления, замкнутую через наблюдатель пониженного порядка (по управляющему воздействию с отклонением по начальным условиям)..
Файлы условия, демо
Характеристики домашнего задания
 НГТУ
Список файлов

 Gabriel