ДЗ 2: Кинематика плоского движения твердого тела вариант 17
-50%
Описание
Кинематика плоского движения твердого тела ![]()
Каждый вариант курсового задания содержит одну задачу. Рассматриваемая в задании механическая система имеет две степени свободы. Для каждого варианта заданы законы движения двух звеньев или одного звена и точки другого звена или нити. 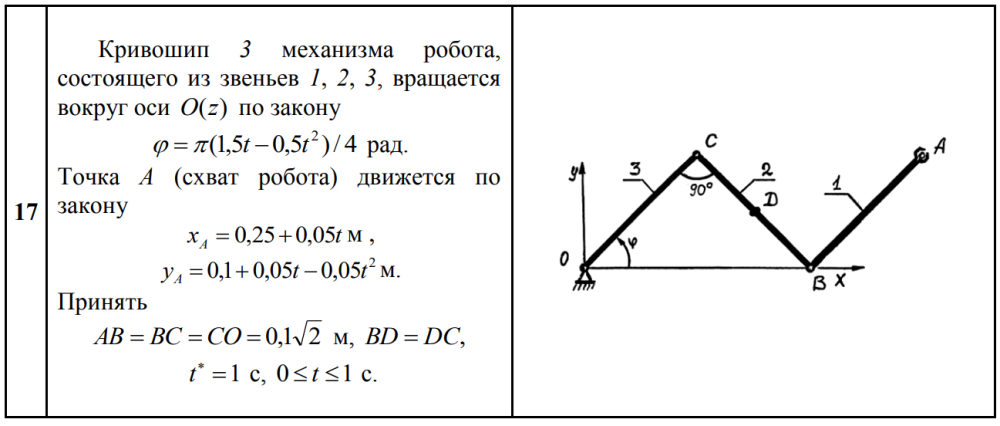
На схемах механизмов указаны начала и положительные направления отсчета величин, определяющих законы движения. Законы движения справедливы в пределах отрезка времени 0≤t≤t1 , который содержит и расчетный момент времени t* (0≤t*≤t1 , t*=0,1 или 2с). Схемы механических систем изображены на рисунках для расчетного момента времени t*.
Для момента времени t* требуется:
- 1) определить скорости и ускорения точек A, B, C, угловые скорости и ускорения всех звеньев механизмов; по векторным формулам построить многоугольники скоростей и ускорений точек
- 2) найти положение мгновенного центра скоростей (МЦС) звеньев механизма и мгновенного центра ускорений (МЦУ) звена 2, с их помощью проверить правильность нахождения скорости и ускорения точки B
- 3) нанести на рисунок механизма векторы скоростей и ускорений точек A, B, C, обозначить круговыми стрелками направления угловых скоростей и ускорений звеньев
- 4) составить кинематические уравнения для расчета скорости и ускорения точки B , угловых скоростей и ускорений звеньев в зависимости от времени с помощью ЭВМ. Расчеты провести для 0≤t≤t1 с помощью формул для плоского движения твердого тела, построить графические зависимости рассчитанных величин от времени, изобразить несколько положений механизма при движении, сопоставить расчеты, выполненные вручную, с расчетами на ЭВМ для ряда моментов времени
В ряде задач указано, что тело вращается вокруг оси O(z). Это значит, что тело вращается вокруг оси, перпендикулярной плоскости рисунка и проходящей через точку O.
Использование ЭВМ при расчетах должно согласоваться с преподавателем.Показать/скрыть дополнительное описание
Кривошип 3 механизма робота, состоящего из звеньев 1, 2, 3, вращается вокруг оси O(z) по закону (1,5 0,5 )/ 4 2 t t рад. Точка А (схват робота) движется по закону x t A 0,250,05 м , 2 y 0,1 0,05t 0,05t A м. Принять AB BC CO 0,1 2 м, BD DC, 1 t с, 0 t 1 с..
Файлы условия, демо
Характеристики домашнего задания
Предмет
Учебное заведение
 МГТУ им. Н.Э.Баумана
Семестр
Номер задания
Вариант
Просмотров
1987
Качество
Фото рукописных листов
Размер
1,08 Mb
Список файлов
Кинематика плоского движения твердого тела.pdf

Если что-то непонятно 🤔 или хочется разобрать решение подробнее 🔍 - напишите свой вопрос через кнопку «Написать эксперту» ✍️. С радостью всё объясним и поможем! 🤗❤️
 stud-msc-help
28 сентября 2013 в 20:16
Комментарии
Нет комментариев
Стань первым, кто что-нибудь напишет!
Отзывы на другие работы автора
Отзыв
Проектирование и исследование механизмов четырехтактного двигателя внутреннего сгорания
Есть множество недочетов, пришлось много исправлять. Но очень помогло, что многие расчеты очень подробно расписаны.
Отзыв
Построение эпюр внутренних силовых факторов
Все сделано качественно. Особо удобно, что решение напечатано, а не написано от руки.
Отзыв
Итоговый тест
Отличный файл, оформлено очень четко. Рекомендую к покупке!
Отзыв
Расчет соединений
Очень здорово, всё понятно, даже человеку, пропустившему разбор этих тем. Подписаны страницы - источники по методичке. Суперски помогло в выполнении собственного варианта.
Отзыв
Исследование характеристик искусственного освещения
норма освещенности для ламп странная, по моей информации она должна быть одинаковая, так как устанавливается для человека, для сверки правильности своих мыслей пойдет, но есть нюансы