Расчет и выбор электрооборудования производственной установки ленточнопильного агрегата продольного раскроя древесного баланса
Описание
Разработать структурно-конструктивную схему производственной установки, электрические принципиальные схемы и логическую программу управления электроприводами ленточнопильного агрегата продольного раскроя древесного баланса с учётом выполнения функциональных возможностей и составом силовой части электрооборудования и произвести расчёт и выбор электроприводов в соответствии с требованиями, изложенными в разделе 8 [10] по ниже приведённым исходным данным.
Состав силовой части электрооборудования агрегата:
М1 – двигатель пильного шкива вертикальной ленточной пилы, 3х-фазный, асинхронный, с фазным ротором, нереверсивный;
М2 – двигатель пильного шкива горизонтальной ленточной пилы, 3х-фазный, асинхронный с фазным ротором, нереверсивный;
М3 – двигатель скребкового конвейера удаления отходов пиления, нереверсивный, 3х-фазный, асинхронный с к.з.р.;
М4 – двигатель цепного горизонтального конвейера подачи брёвен, реверсивный, 3х-фазный, асинхронный с к.з.р.;
М5 – двигатель ленточного наклонного конвейера удаления бруса, нереверсивный, 3х-фазный, асинхронный с к.з.р.;
М6 – электрогидротолкатель (ЭГТ) тормоза пильного шкива вертикальной ленточной пилы, 3х-фазный, асинхронный с к.з.р.;
YB1 – электромагнит тормоза пильного шкива горизонтальной ленточной пилы, двухфазный, Uпит = 380 В;
НL1 – лампа местного рабочего освещения, Uпит = 36 вольт.
Функциональные возможности релейной схемы управления и логической программы LOGO!:
Скребковый конвейер удаления отходов пиления: производительность конвейера – 3,0 т/ч; длина перемещения отходов по конвейеру – 30 м; передача – клиноремённая; высота подъёма отходов – 2 м.
Ленточный наклонный конвейер удаления бруса: производительность конвейера – 12,0 т/ч; длина конвейера – 20 м; длина перемещения бруса по конвейеру – 15 м; высота подъёма конвейера – 4 м; передача – цепная; ширина ленты конвейера – 0,5 м; скорость движения ленты конвейера – 1,2м.
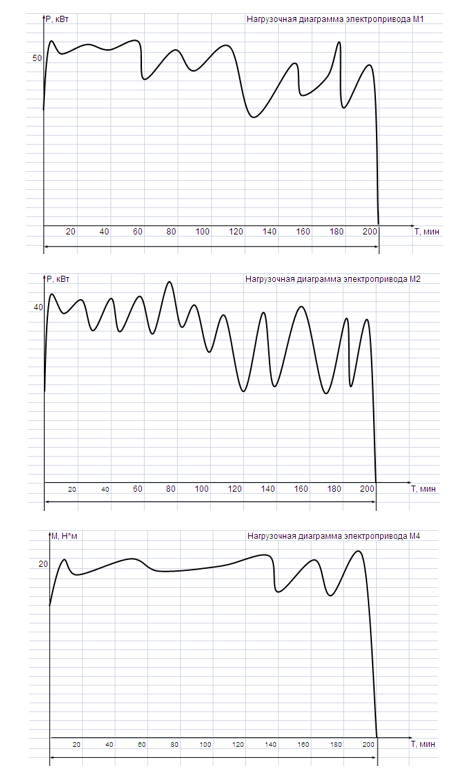
Привод пильного шкива вертикальной ленточной пилы: мощность электродвигателя данного механизма определяется по нагрузочной диаграмме электропривода, выданной преподавателем, осуществляющим руководство курсовым проектированием.
Привод пильного шкива горизонтальной ленточной пилы: мощность электродвигателя данного механизма определяется по нагрузочной диаграмме электропривода, выданной преподавателем, осуществляющим руководство курсовым проектированием.
Привод цепного горизонтального конвейера подачи брёвен: мощность электродвигателя данного механизма определяется по нагрузочной диаграмме электропривода, выданной преподавателем, осуществляющим руководство курсовым проектированием.
Электрогидротолкатель (ЭГТ) тормоза пильного шкива вертикальной ленточной пилы: требуемое усилие на расжатие колодок тормоза – 450 Н.
Электромагнит тормоза пильного шкива горизонтальной ленточной пилы: минимальный момент электромагнита – 290 Н∙см.
Лампа местного освещения рабочего места; мощность лампы – 100 Вт.
![]()
Исходные данные. 3
Рекомендуемая литература. 6
Реферат. 8
Содержание. 9
Введение. 10
1 Расчет и выбор электродвигателей производственной установки. 11
1.1 Расчет мощности и выбор электродвигателя пильного шкива вертикальной ленточной пилы 11
1.2 Расчет мощности и выбор электродвигателя пильного шкива горизонтальной ленточной пилы 13
1.3 Расчет мощности и выбор электродвигателя скребкового конвейера удаления отходов пиления 15
1.4 Расчет мощности и выбор электродвигателя цепного горизонтального конвейера подачи бревен 16
1.5 Расчет мощности и выбор электродвигателя ленточного наклонного конвейера удаления бруса 18
1.6 Выбор электрогидротолкателя тормоза пильного шкива вертикальной ленточной пилы 19
2 Разработка силовой схемы.. 20
3 Расчет и обоснование выбора аппаратуры.. 26
3.1 Расчет и обоснование выбора аппаратуры управления электрическими цепями. 26
3.1.1 Выбор магнитных пускателей. 26
3.1.2 Выбор реле времени. 26
3.1.3 Выбор ключей управления. 27
3.1.4 Выбор кнопок управления. 27
3.1.5 Выбор понижающего трансформатора. 27
3.1.6 Выбор путевых выключателей. 28
3.2 Расчет и обоснование выбора аппаратуры защиты.. 28
3.2.1 Выбор автоматических выключателей и УЗО.. 28
3.2.3 Выбор тепловых реле. 29
3.2.4 Выбор реле контроля напряжения. 30
3.2.5 Выбор реле тока. 30
3.3 Расчет и обоснование выбора аппаратуры контроля параметров. 30
3.3.1 Выбор реле скорости. 30
3.4 Расчет и обоснование выбора аппаратуры перемещения. 30
3.4.1 Выбор электромагнитного тормоза. 30
3.5.1 Выбор светосигнальной аппаратуры. 31
3.5.2 Выбор звукосигнальной аппаратуры. 31
3.6 Расчет и обоснование выбора проводов. 31
4 Логические схемы управления электроприводами производственной установки. 33
Заключение. 38
Библиографический список. 39
Приложение. 40
Состав силовой части электрооборудования агрегата:
М1 – двигатель пильного шкива вертикальной ленточной пилы, 3х-фазный, асинхронный, с фазным ротором, нереверсивный;
М2 – двигатель пильного шкива горизонтальной ленточной пилы, 3х-фазный, асинхронный с фазным ротором, нереверсивный;
М3 – двигатель скребкового конвейера удаления отходов пиления, нереверсивный, 3х-фазный, асинхронный с к.з.р.;
М4 – двигатель цепного горизонтального конвейера подачи брёвен, реверсивный, 3х-фазный, асинхронный с к.з.р.;
М5 – двигатель ленточного наклонного конвейера удаления бруса, нереверсивный, 3х-фазный, асинхронный с к.з.р.;
М6 – электрогидротолкатель (ЭГТ) тормоза пильного шкива вертикальной ленточной пилы, 3х-фазный, асинхронный с к.з.р.;
YB1 – электромагнит тормоза пильного шкива горизонтальной ленточной пилы, двухфазный, Uпит = 380 В;
НL1 – лампа местного рабочего освещения, Uпит = 36 вольт.
Функциональные возможности релейной схемы управления и логической программы LOGO!:
- дистанционный пуск и останов всех электроприводов;
- возможность осуществления (выбора) работы электроприводов установки в двух режимах: I – режим «работа», II – режим «наладка»;
- при выборе режима «работа» действуют все имеющиеся в схеме управления и логической программе управления электрические защитные и технологические блокировки;
- при выборе режима «наладка» производится снятие действия электрических защитных и технологических блокировок;
- выбор режима работы электроприводов производится ключом управления;
- работа электроприводов М3 и М5 в режиме S1;
- наличие трёх ступеней разгона электропривода М1 в функции времени;
- наличие двух ступеней разгона электропривода М2 в функции скорости;
- при установке режима «работа» возможность включения электроприводов М1 и М2 только при включенных электроприводах М3 и М5;
- возможность включения электропривода М4 только в случае работы приводов М1 и М2 на естественной механической характеристике, т.е. по окончанию разгона;
- работа электропривода М4 в режиме S1 при прямой подаче брёвен;
- работа электропривода М4 в «толчковом» режиме при обратной подаче брёвен;
- включение М6 и YB1 при включении М1 и М2 соответственно, одним аппаратом управления (пускателем);
- наличие электрической блокировки работы электроприводов М1 и М2 при нарушении целостности двухстороннего охранного заграждения ленточных пил;
- наличие световой сигнализации состояния электроприводов М1, М2, М3, М4 и М5, т.е. сигнализация двух состояний - «электропривод включен», «электропривод отключен»;
- наличие звуковой сигнализации перегрузки электроприводов М1 и М2, действующей с задержкой включения при срабатывании;
- автоматическое отключение звуковой сигнализации при отсутствии перегрузки;
- наличие необходимых электрических видов защит электроприводов и схемы управления с учётом режимов работы электроприводов и обеспечения безопасных условий работы персонала.
Скребковый конвейер удаления отходов пиления: производительность конвейера – 3,0 т/ч; длина перемещения отходов по конвейеру – 30 м; передача – клиноремённая; высота подъёма отходов – 2 м.
Ленточный наклонный конвейер удаления бруса: производительность конвейера – 12,0 т/ч; длина конвейера – 20 м; длина перемещения бруса по конвейеру – 15 м; высота подъёма конвейера – 4 м; передача – цепная; ширина ленты конвейера – 0,5 м; скорость движения ленты конвейера – 1,2м.
Привод пильного шкива вертикальной ленточной пилы: мощность электродвигателя данного механизма определяется по нагрузочной диаграмме электропривода, выданной преподавателем, осуществляющим руководство курсовым проектированием.
Привод пильного шкива горизонтальной ленточной пилы: мощность электродвигателя данного механизма определяется по нагрузочной диаграмме электропривода, выданной преподавателем, осуществляющим руководство курсовым проектированием.
Привод цепного горизонтального конвейера подачи брёвен: мощность электродвигателя данного механизма определяется по нагрузочной диаграмме электропривода, выданной преподавателем, осуществляющим руководство курсовым проектированием.
Электрогидротолкатель (ЭГТ) тормоза пильного шкива вертикальной ленточной пилы: требуемое усилие на расжатие колодок тормоза – 450 Н.
Электромагнит тормоза пильного шкива горизонтальной ленточной пилы: минимальный момент электромагнита – 290 Н∙см.
Лампа местного освещения рабочего места; мощность лампы – 100 Вт.
Исходные данные. 3
Рекомендуемая литература. 6
Реферат. 8
Содержание. 9
Введение. 10
1 Расчет и выбор электродвигателей производственной установки. 11
1.1 Расчет мощности и выбор электродвигателя пильного шкива вертикальной ленточной пилы 11
1.2 Расчет мощности и выбор электродвигателя пильного шкива горизонтальной ленточной пилы 13
1.3 Расчет мощности и выбор электродвигателя скребкового конвейера удаления отходов пиления 15
1.4 Расчет мощности и выбор электродвигателя цепного горизонтального конвейера подачи бревен 16
1.5 Расчет мощности и выбор электродвигателя ленточного наклонного конвейера удаления бруса 18
1.6 Выбор электрогидротолкателя тормоза пильного шкива вертикальной ленточной пилы 19
2 Разработка силовой схемы.. 20
3 Расчет и обоснование выбора аппаратуры.. 26
3.1 Расчет и обоснование выбора аппаратуры управления электрическими цепями. 26
3.1.1 Выбор магнитных пускателей. 26
3.1.2 Выбор реле времени. 26
3.1.3 Выбор ключей управления. 27
3.1.4 Выбор кнопок управления. 27
3.1.5 Выбор понижающего трансформатора. 27
3.1.6 Выбор путевых выключателей. 28
3.2 Расчет и обоснование выбора аппаратуры защиты.. 28
3.2.1 Выбор автоматических выключателей и УЗО.. 28
3.2.3 Выбор тепловых реле. 29
3.2.4 Выбор реле контроля напряжения. 30
3.2.5 Выбор реле тока. 30
3.3 Расчет и обоснование выбора аппаратуры контроля параметров. 30
3.3.1 Выбор реле скорости. 30
3.4 Расчет и обоснование выбора аппаратуры перемещения. 30
3.4.1 Выбор электромагнитного тормоза. 30
3.5.1 Выбор светосигнальной аппаратуры. 31
3.5.2 Выбор звукосигнальной аппаратуры. 31
3.6 Расчет и обоснование выбора проводов. 31
4 Логические схемы управления электроприводами производственной установки. 33
Заключение. 38
Библиографический список. 39
Приложение. 40
Характеристики курсовой работы
Предмет
Просмотров
1
Качество
Идеальное компьютерное
Размер
1,4 Mb
Список файлов
braun_emsa97-1-1.docx

Если нужен другой вариант работы или отдельная задача из любой работы, пишите в комментарии
27 января в 06:55
Комментарии
Нет комментариев
Стань первым, кто что-нибудь напишет!
Отзывы на другие работы автора
Отзыв
Архитектура гражданских и промышленных зданий
Огромное спасибо! Сдала на 5
Отзыв
Международное частное право
Отлично рекомендую
Отзыв
Архитектура гражданских и промышленных зданий
Зачет 30 из 30 🫰
Отзыв
Отзыв